2月18日 数据采集师与人形机器人在超市场景中的数据采集实录
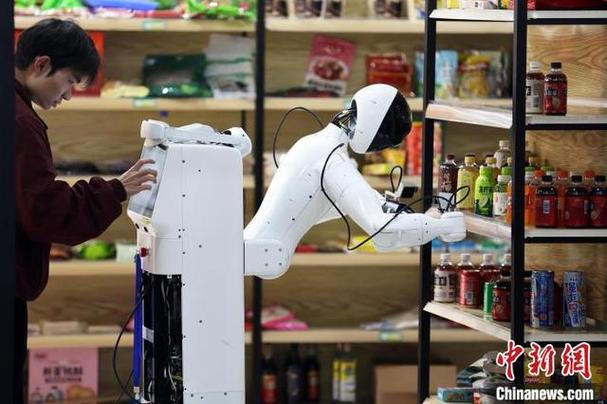
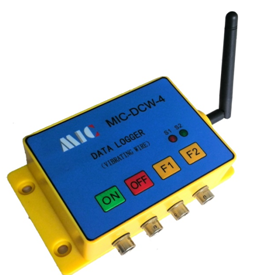
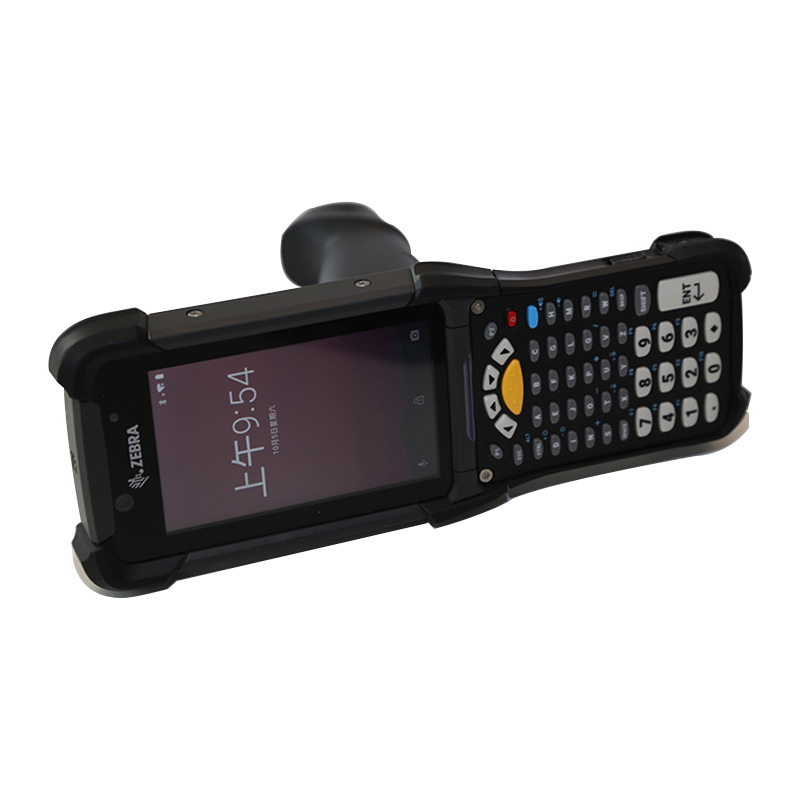
引言\n\n2月18日,某人工智能研究实验室的数据采集师团队,正在真实超市场景中采集人形机器人的操作数据。数据采集器作为核心工具,实时记录着机器人执行抓取、避障、人机交互等任务时的多模态信息。本文基于现场观察,解析这一过程的关键环节、技术难点与行业意义。\n\n## 一、场景:真实超市内的采集环境\n\n采集地点选在一家正常营业的中型超市。货架上摆满饮料、零食、生鲜等不同品类商品,通道宽度约1.5米,高峰时段有真实顾客穿行。选择此场景的原因在于:\n\n- 动态复杂性:人员流动、购物车移动、随机询问等意外事件,可迫使机器人学习鲁棒决策。\n- 视觉多样性:光照变化、商品反光、堆积遮挡等,比实验室设置更接近真实应用。\n- 操作真实性:从货架上取物、放入购物车、递交给人等任务链条完整。\n\n在2月18日当天上午9:00至下午5:00,共有3台人形机器人和6名数据采集师轮流作业。\n\n## 二、数据采集器的核心配置与功能\n\n现场每台机器人背部绑附一台定制数据采集器,体积约220mm×150mm×45mm。其硬软件配置见下表:\n\n| 模块 | 型号/规格 | 采集内容 |\n|------|-----------|----------|\n| 主控单元 | 瑞芯微RK3588 | 时间同步、数据融合与控制指令转发 |\n| 视觉层 | 6台外置RGB-D相机(前、后、双侧腕部/腰部) | 真彩视频流1280×720@30fps + 点云坐标 |\n| 听觉层 | 4阵列MEMS麦克风 | 环境音、人声、碰撞与电机声事件 |\n| 力觉/触觉 | 腕部六维力矩传感器+手指阵列压力薄膜 | 抓取力道与物体受力分布 |\n| 位姿惯性单元 | 9轴IMU + RTK(UWB补充) | 机器人基座与本体的连续位姿 |\n| 存储扩展 | 2TB PCIe SSD | 每采集实验累计超过8小时视\n
如若转载,请注明出处:http://www.yyyztech.com/product/44.html
更新时间:2026-09-19 08:25:28